2025年度の学生プロジェクトに採択されました!
東京農工大学の2025年度学生プロジェクトに、僕たちLIFTHの企画が採択されました。
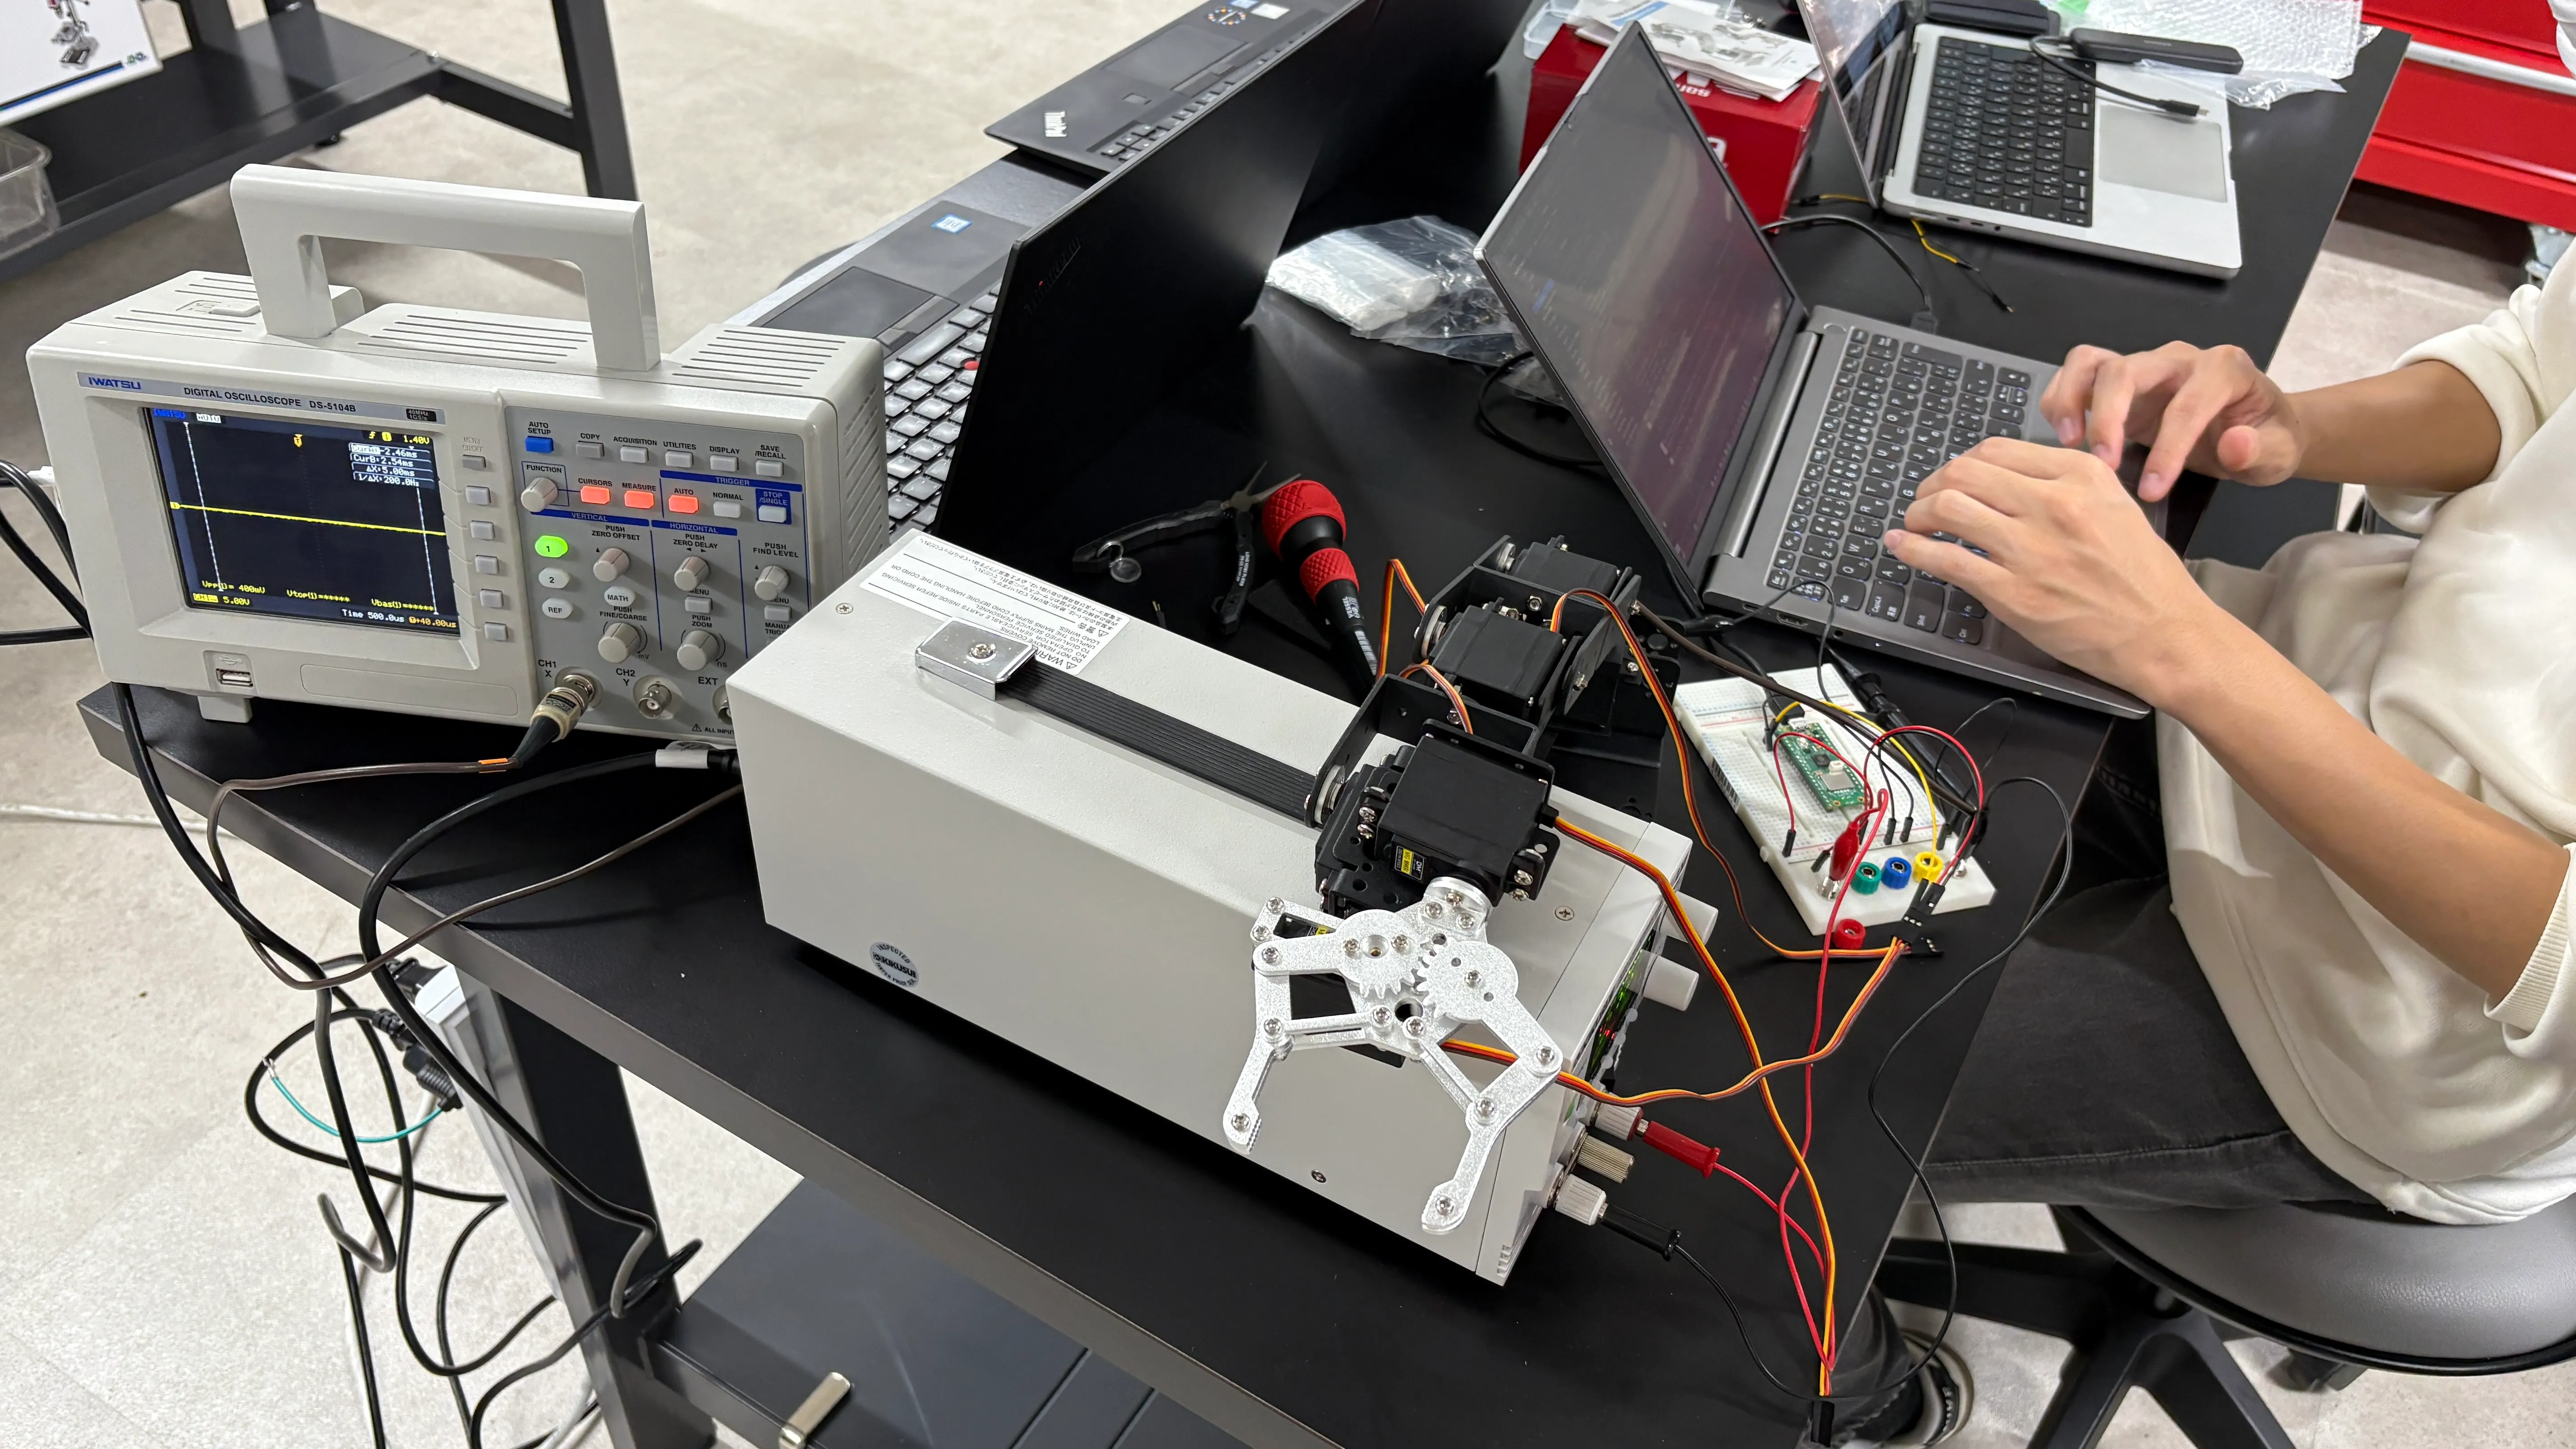
テーマは「多様な食器を認識・把持できる高自由度ロボットアームの開発」。ここからいよいよ本格的な開発がスタートします。
なぜこのテーマなのか
最近、ファミレスや居酒屋で料理を運ぶ配膳ロボットをよく見かけるようになりました。ただ、食べ終わったあとのテーブルを見てみると、食器を下げる作業はどこも人の手で行われています。お皿の形もバラバラだし、重ね方もテーブルごとに違っていて、ロボットにとってはかなり難しい作業だからです。
ここに挑戦したい。形や大きさが異なる食器をカメラで捉え、自律して片付けられるロボットアームをつくる。飲食店の忙しい現場を支える存在を目指しています。
熱気に包まれたキックオフ
採択チームが集まるキックオフイベントに参加してきました。
会場にはものづくりや事業化に本気で取り組む学生や先生方が大勢集まっていました。自分たちのアイデアを発表し、意見を交わしました。刺激だらけの1日でした。
ゼロからの挑戦
1年間の支援をいただきながら、アームの設計から部品の選定、制御ソフトウェアまで自前で形にしていきます。ハードウェアもソフトもゼロからの手探り状態。簡単にはいかないテーマですが、仲間と一緒に泥臭く手を動かしていくつもりです。まずは動くプロトタイプをつくるぞ、という気持ちで走り出します。
キックオフの様子は大学の公式レポートにも掲載されています。