01
MECHANICS
Arm & End Effector
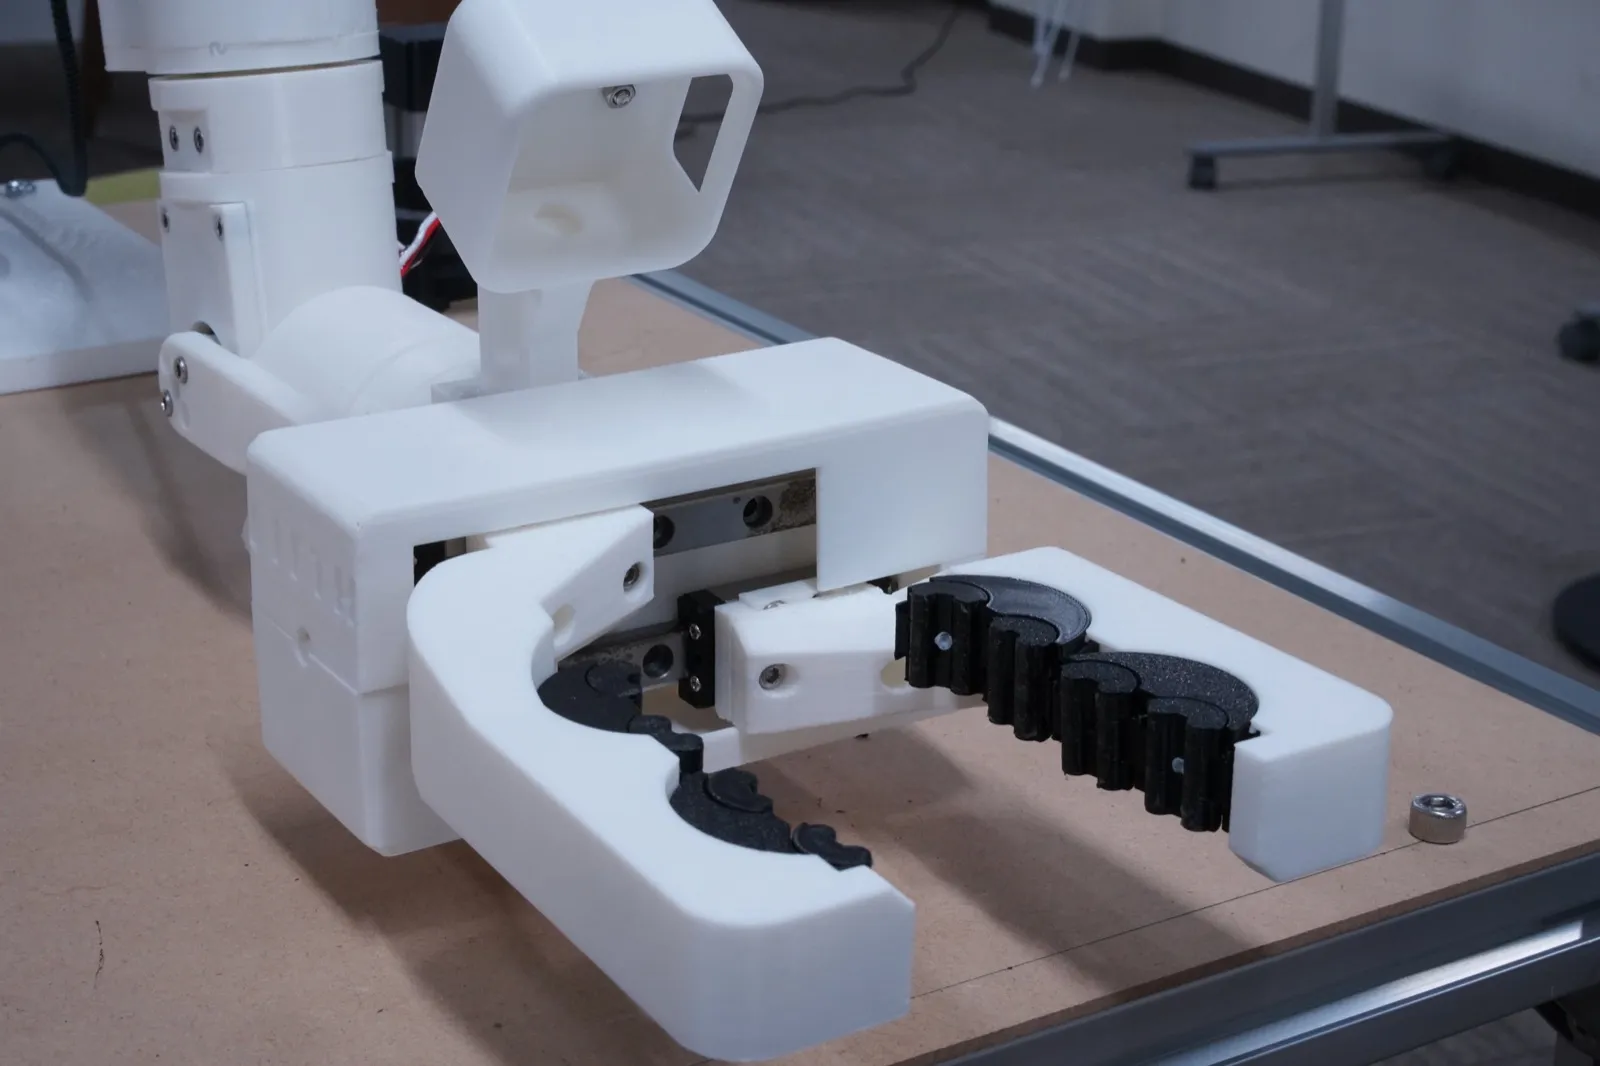
食器へ手先を運ぶ多関節アームと、第一世代のフラクタル設計からアップデートした、食器側アタッチメントを把持するエンドエフェクタを開発しています。
- Components
- Arm / Gripper / Attachment
- Role
- 対象への接近と把持
LIFTH Armの現在の開発状況と使用技術を紹介します。
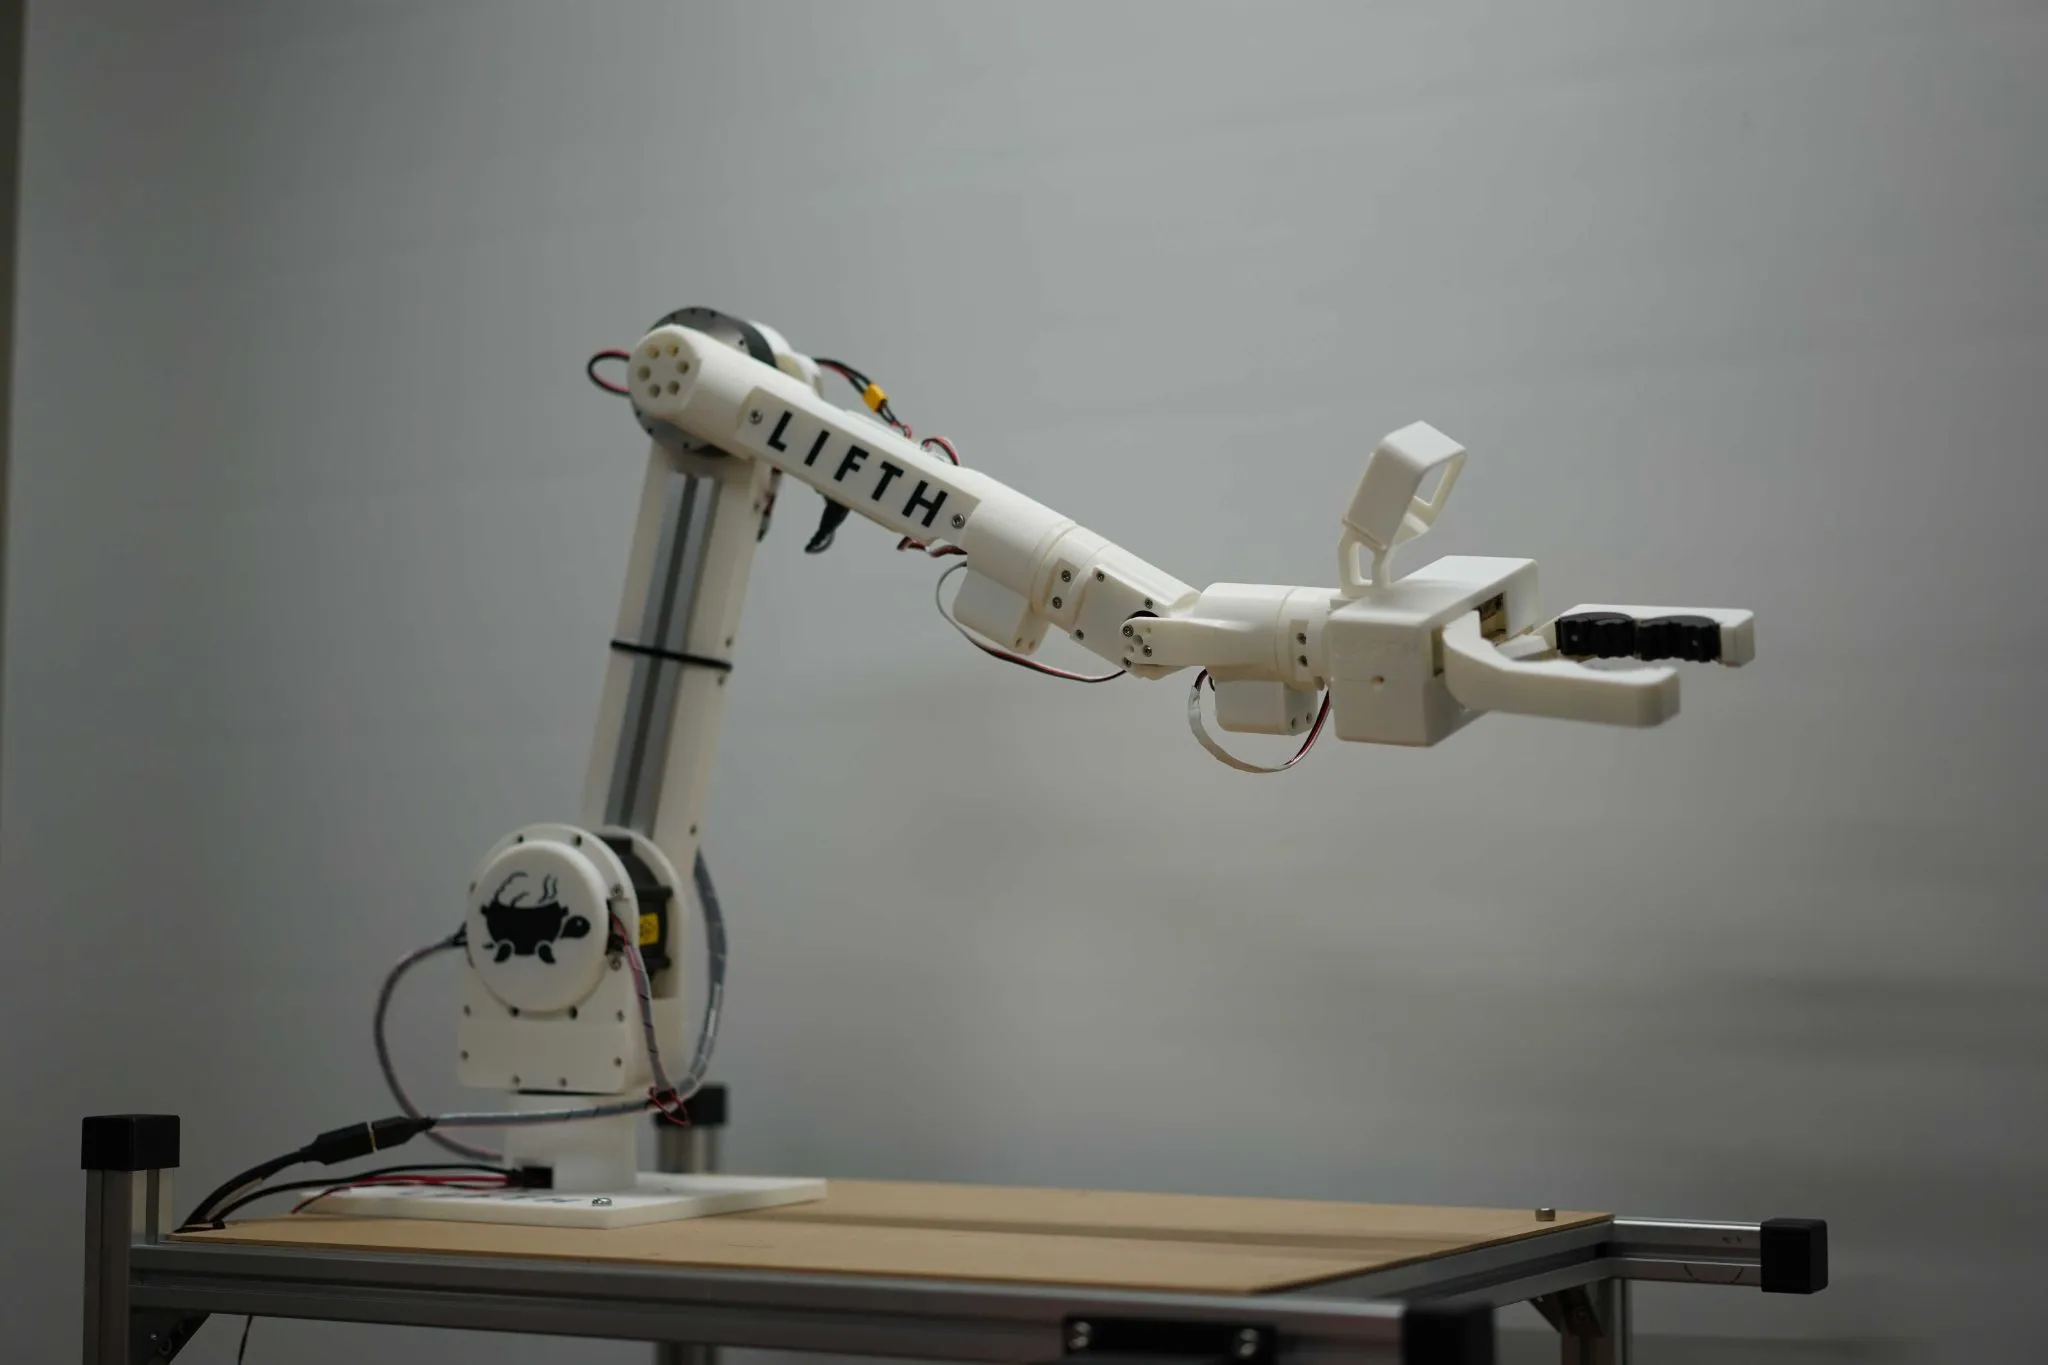
CURRENT ARM
複数関節のアームとグリッパーを備え、ROS 2上でモーター制御、動作計画、カメラ認識を組み合わせる構成です。
各機能の統合と実機検証を進めており、認識から把持、回収までの完全自律動作は開発中です。
VIDEO
TECHNOLOGY
機体を動かすハードウェアと、認識・動作計画を担うソフトウェアを一つのロボットシステムとして開発しています。
HARDWARE
01
MECHANICS
食器へ手先を運ぶ多関節アームと、第一世代のフラクタル設計からアップデートした、食器側アタッチメントを把持するエンドエフェクタを開発しています。
02
ACTUATION
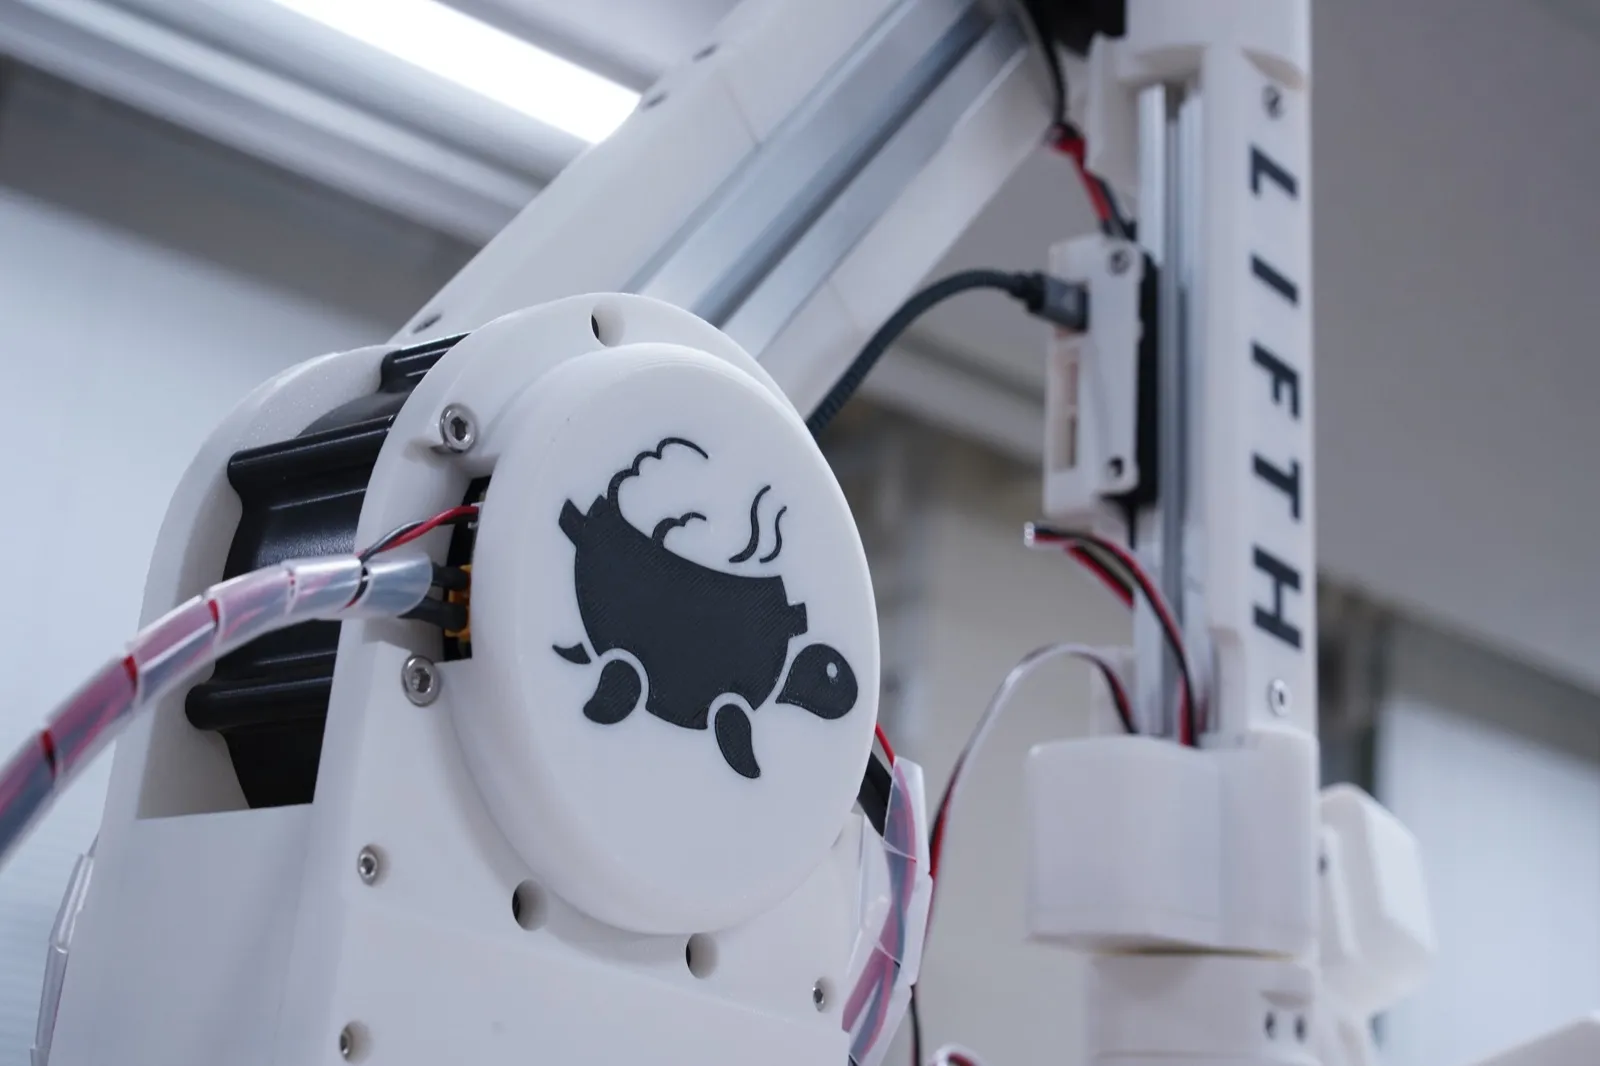
アームの主要関節にRobStrideモーター、手首やグリッパー系にFeetechサーボを使用しています。ROS 2ノードからの指令をSTM32へ渡し、STM32から各モーター・サーボへ信号を送ります。通信方式はCANへの統一を進めています。
SOFTWARE
03
CONTROL
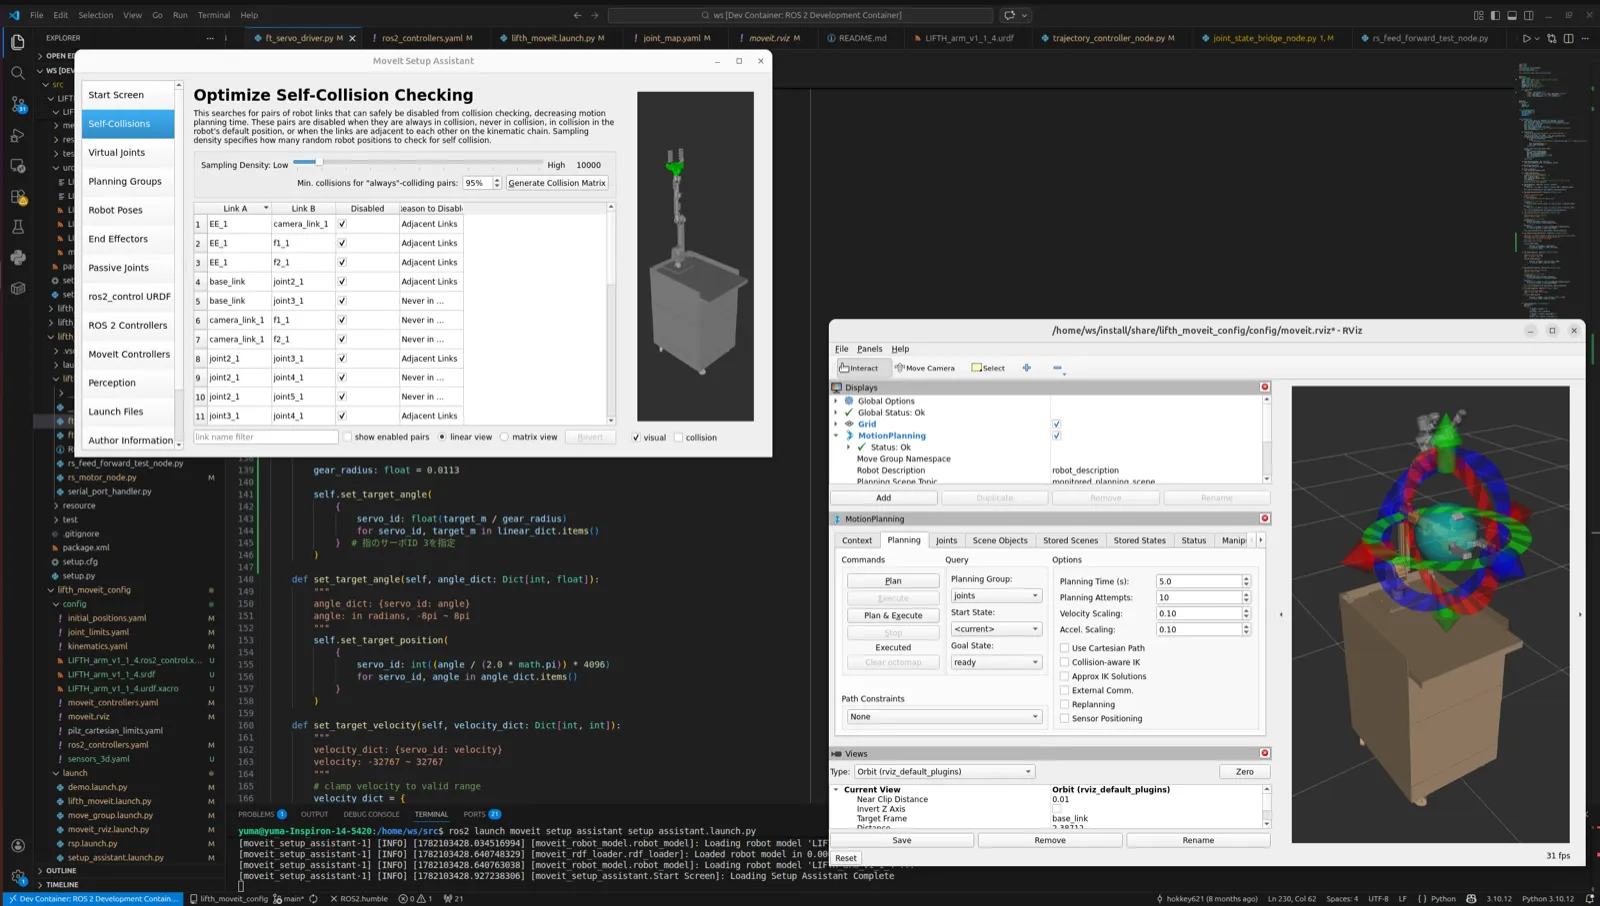
ROS 2 Humbleを中核に、MoveItでアームの軌道を計画します。計画した軌道と実機の関節状態は専用ブリッジでモータードライバへ接続します。
04
PERCEPTION
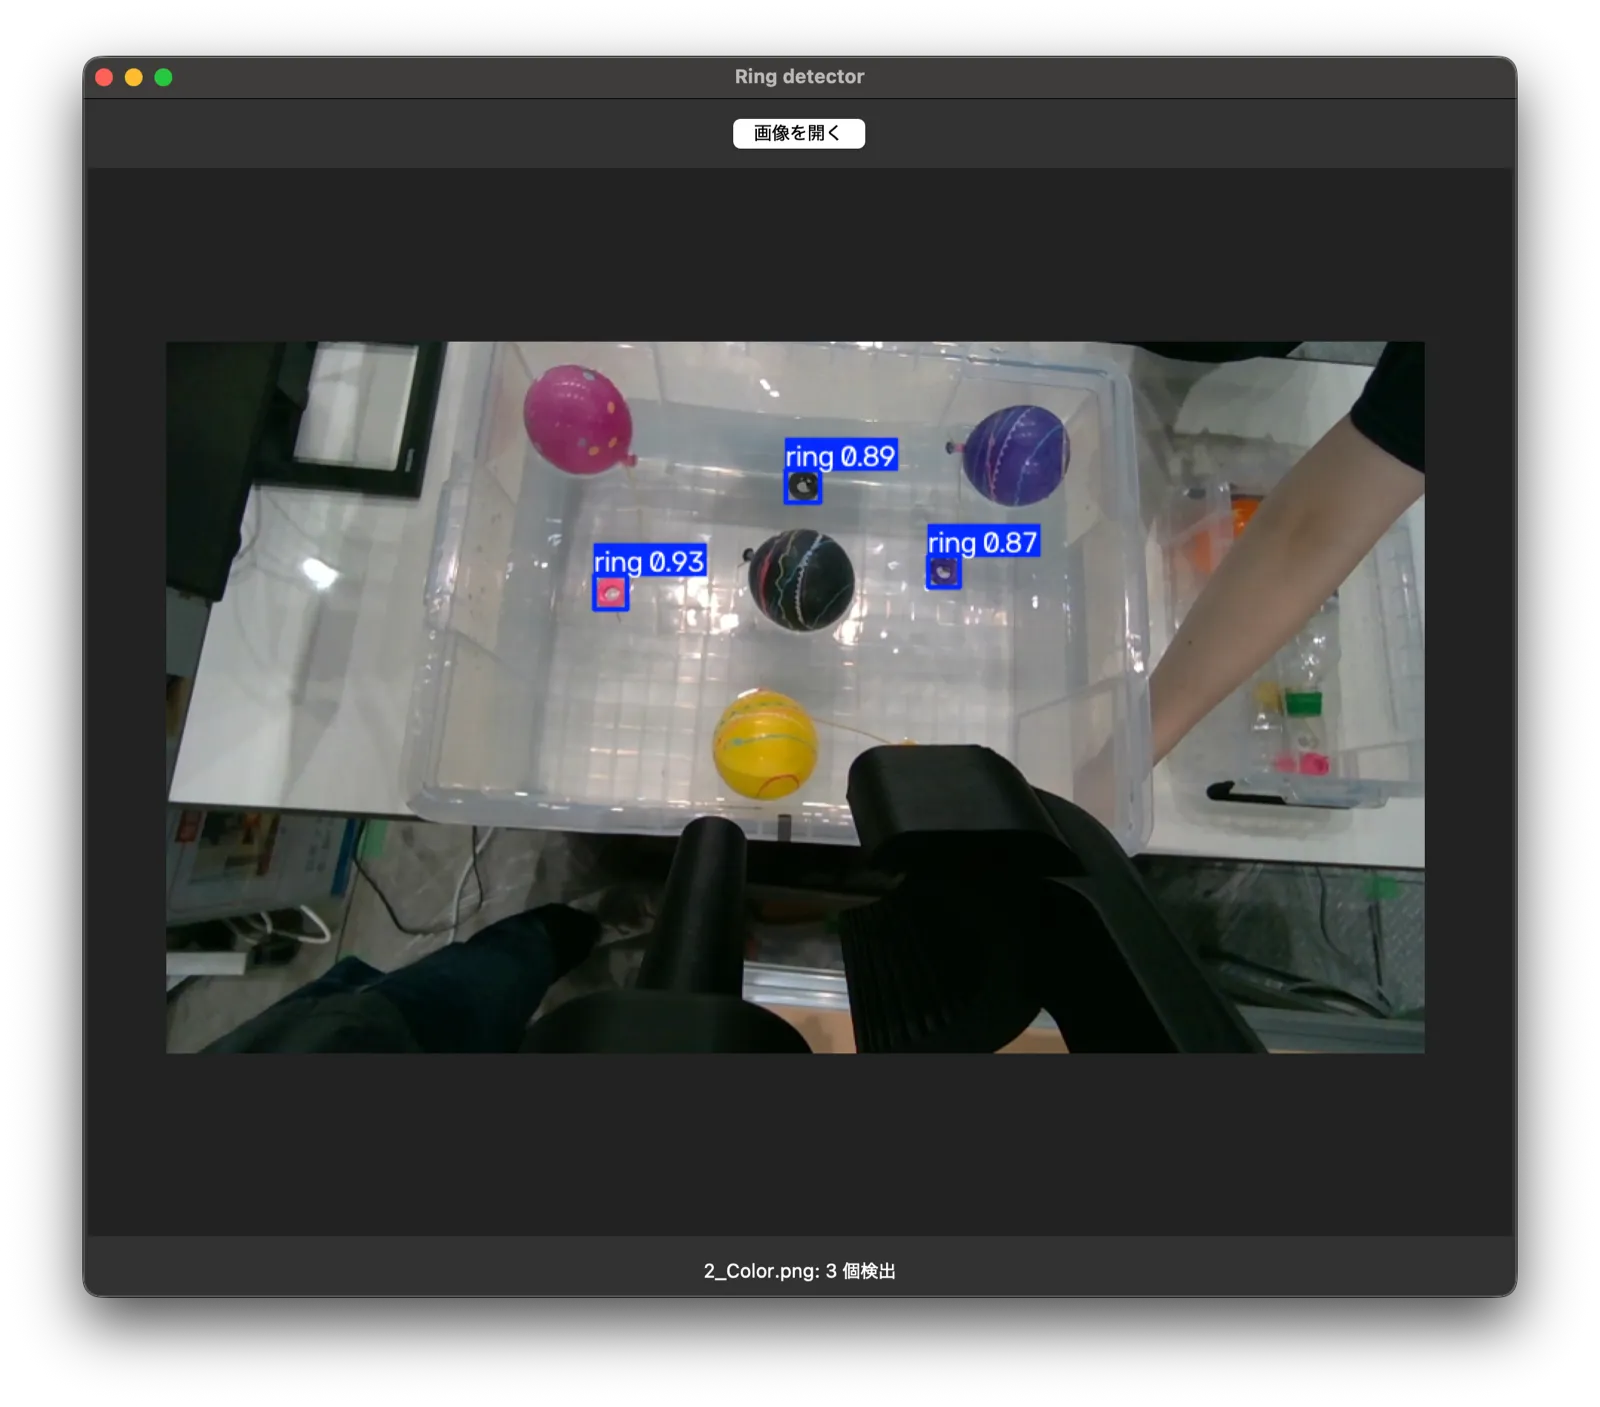
Intel RealSense D405から取得したRGB-Dデータを使い、YOLOで対象を認識し、アーム制御へ渡す3次元位置を求めます。将来的には、ルールベースの手法に加えてVLAやWAMも組み合わせることを検討しています。
ROBOT MODEL
LIFTH Armの関節構成を3Dモデルで確認できます。モデル上をドラッグして視点を回転し、各sliderで関節を動かせます。
Mouse: 左dragで回転、右dragで移動、wheelで拡大縮小。Touch: 1本指で回転、2本指で移動・拡大縮小。
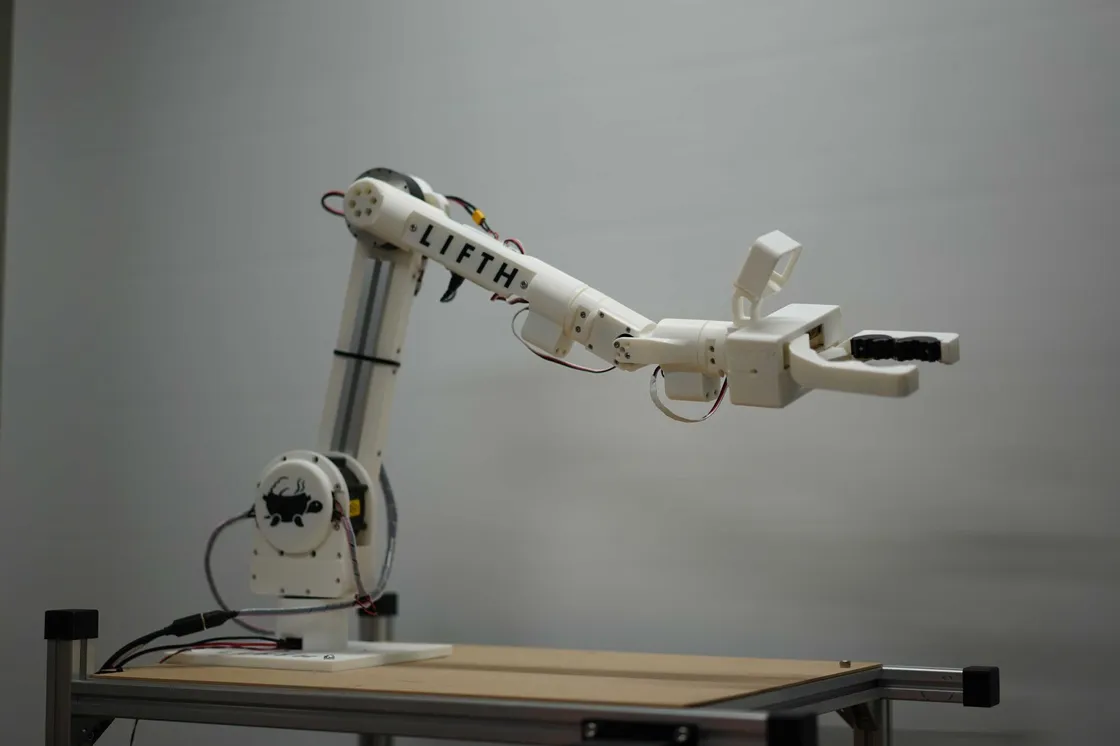
3D Viewerは画面に近づくと読み込まれます。
このViewerは機体紹介用です。ROSや実機には接続しません。表示上の可動範囲は実機操作の安全を保証するものではありません。