学生プロジェクト最終報告会で1年間の成果を発表しました
「テックガレージ学生プロジェクト/バイオテックプロジェクト」の2025年度最終報告会が無事に終わりました。
当日は学生や教職員だけでなく、一般の参加者も含めて84名もの方々が来場。熱気あふれる会場で、LIFTHの1年間の集大成を発表してきました。
ゼロから1年、実機が動いた
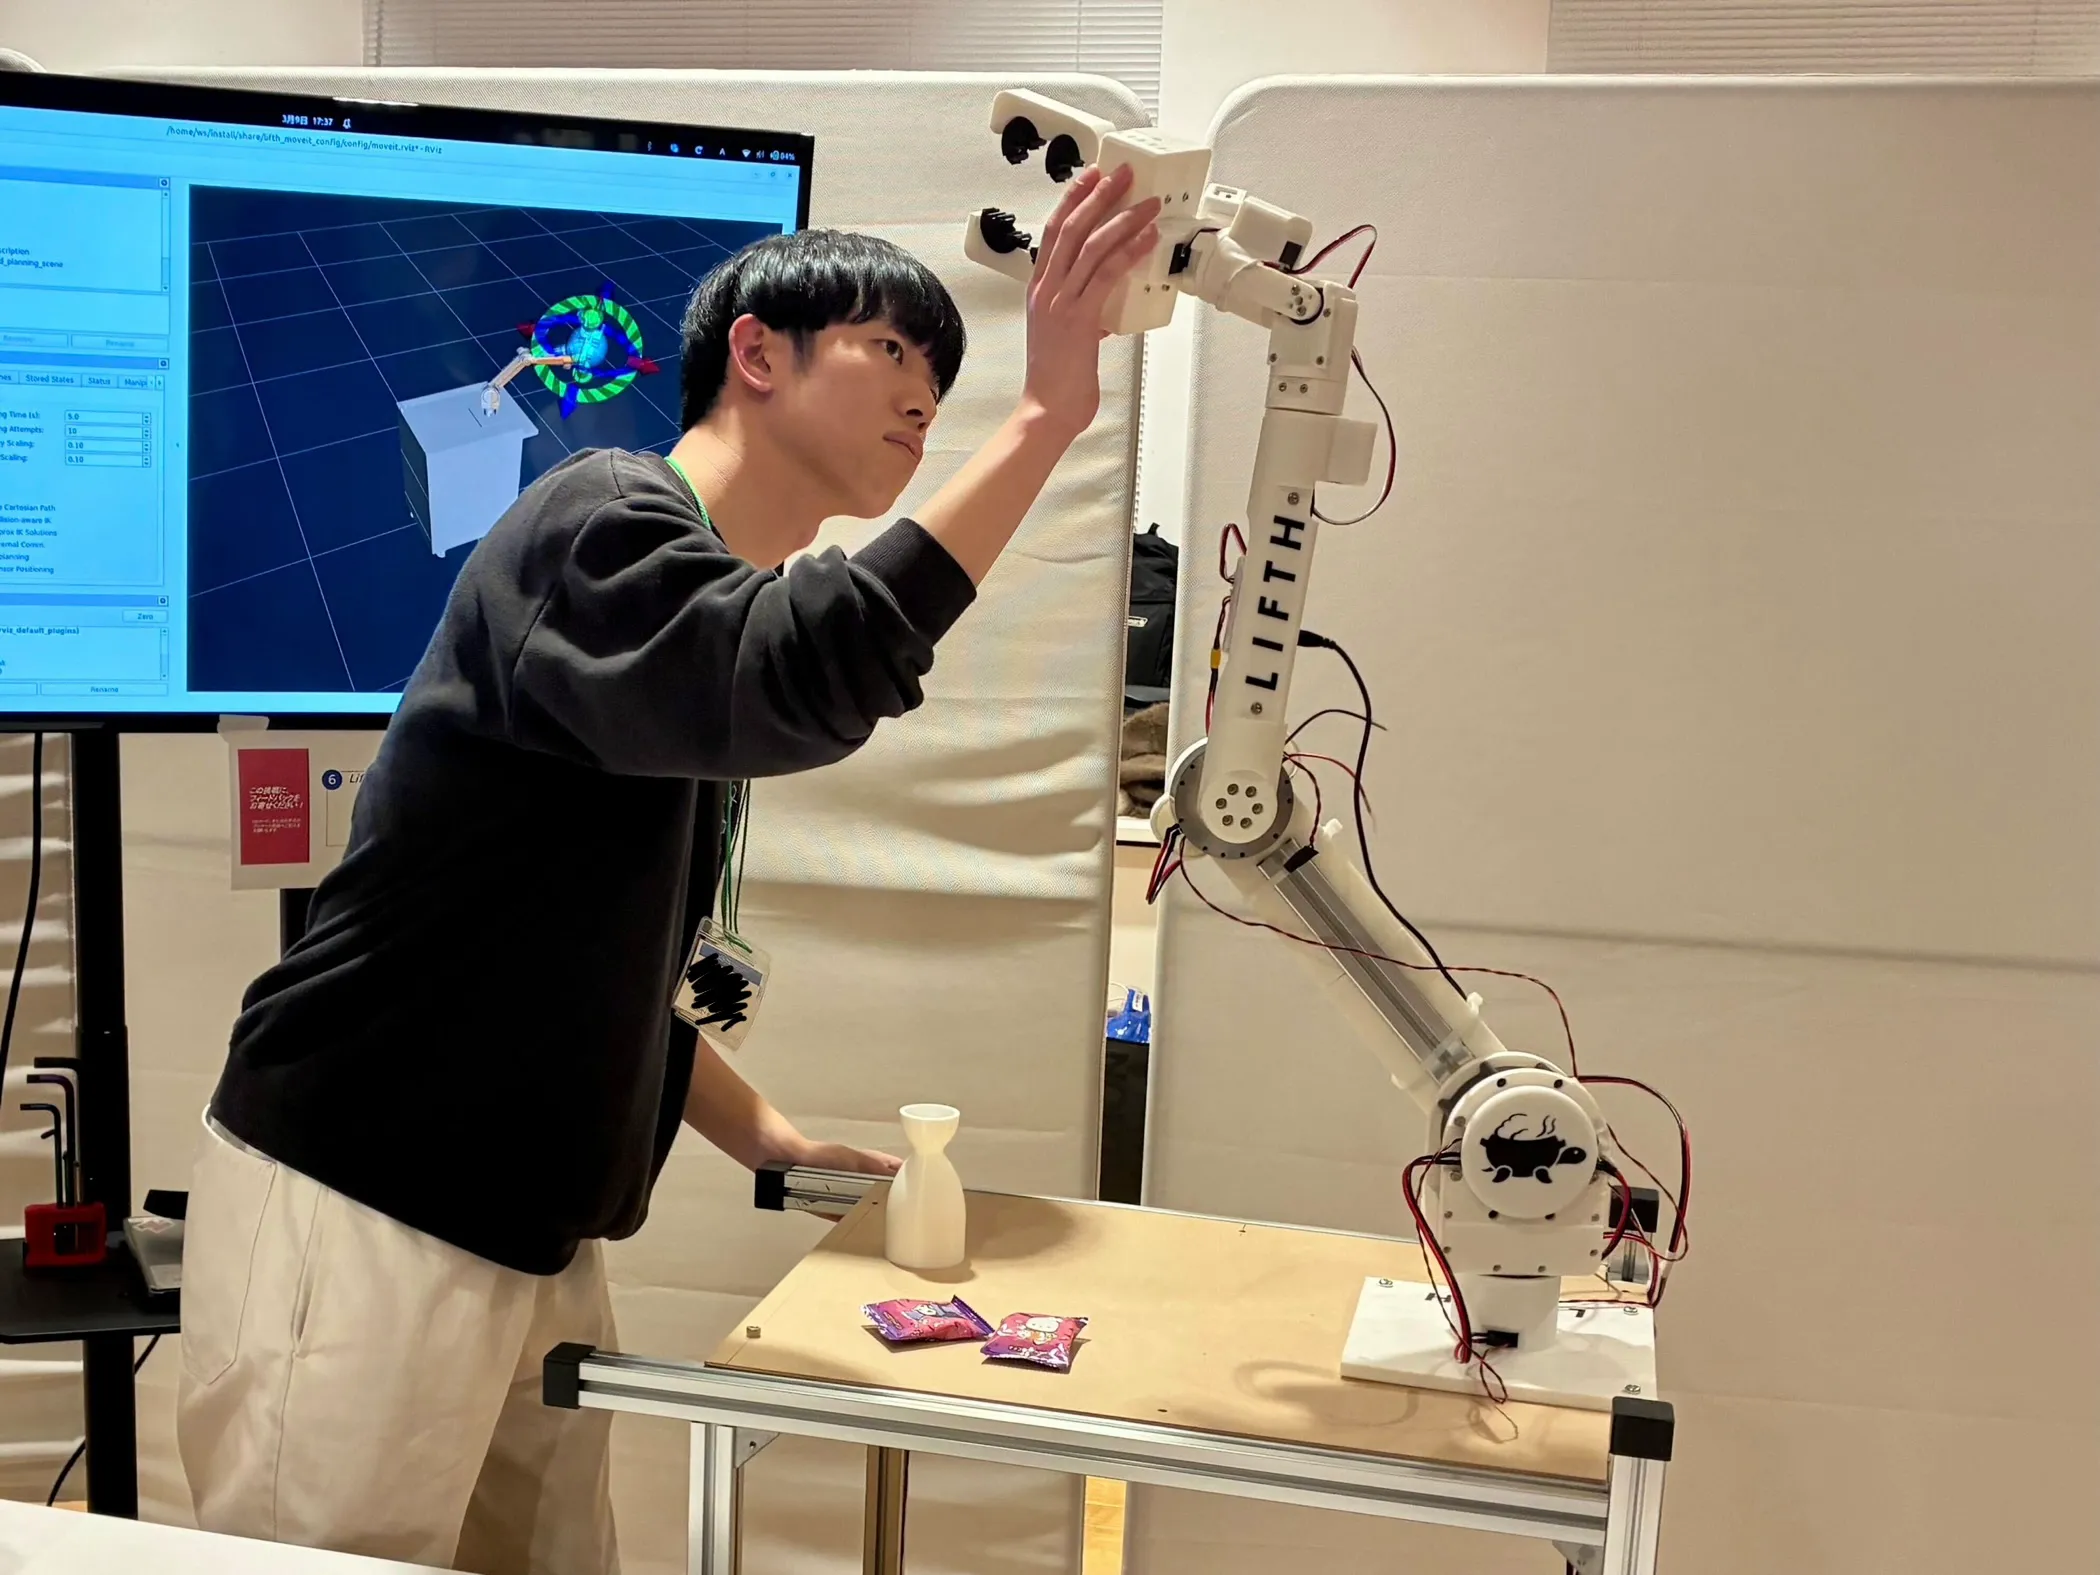
僕たちが目指したのは「多様な食器を認識して把持できる高自由度ロボットアーム」。
正直に言うと、当初思い描いていた「カメラで見て完全に自律して食器を下膳する」というレベルまでは届きませんでした。重力補償など思ったようにアームを制御するのが思っていたより難しいことがわかりました。
悔しさは残るものの、大きな手応えも掴みました。何もない白紙の状態からスタートして、リンク機構を削り出し、回路を組み、ROS環境を整えて、1年でゼロから動くロボットアームを形にしたこと。ROSの可視化ツール「RViz」上でポインタを動かすと、目の前の実機アームが滑らかに追従して同じ姿勢をとる。シミュレーションと実機がひとつにつながった瞬間は鳥肌が立ちました。
見えてきたリアルな課題
実機が動いたからこそ、次に超えるべきハードルがはっきりと見えてきました。
お皿やコップの形状はあまりに多彩で、1つのアームとグリッパーだけで全部を器用に掴もうとすると無理が生じます。力任せに掴めば食器が割れる恐れもある。ロボットの手先だけでなく、食器の持ちやすさや環境の側にも工夫が必要なんじゃないか。次のステージへ進むための大切なヒントを、この1年でたくさん拾い集めることができました。
支えてくれたすべての人へ
知識も経験も足りない学生チームの無謀な挑戦を、温かく見守り背中を押し続けてくれた教職員やアドバイザーの皆様には感謝しかありません。
ここで終わりではなく、僕たちの開発はまだ始まったばかり。次のステップへ歩みを進めます。
当日の発表の様子や他チームの成果は最終報告会レポートにまとまっています。